AGILEX - BUNKER
€29.625,00
Excl. BTW: €24.483,47
Omschrijving
| ALGEMEEN |
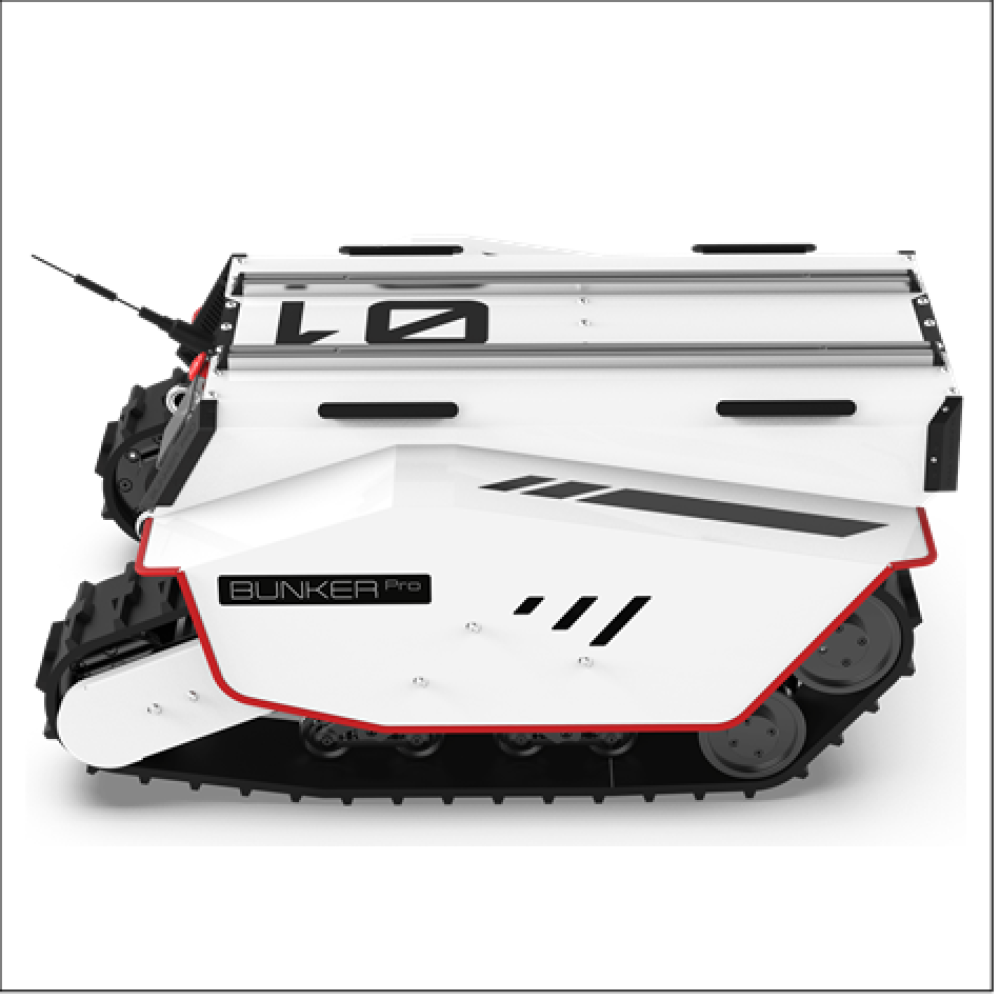
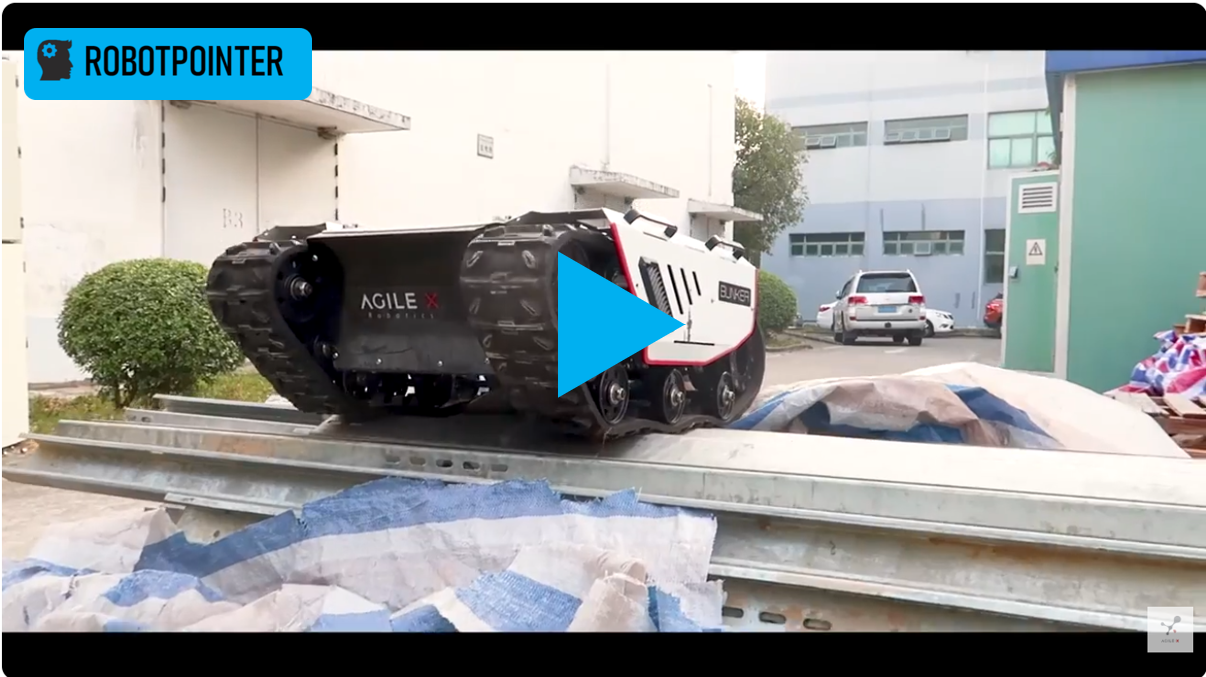
De AgileX Bunker Pro is een uiterst robuust, rupsgestuurd onbemand grondvoertuig (UGV) dat is ontworpen als ontwikkelingsplatform voor zware outdoor-toepassingen. Met zijn volledig stalen of versterkte behuizing, krachtige dual-motoren (tot wel 1800W) en een hoge IP67-beschermingsgraad is deze robot volledig stofdicht en bestand tegen tijdelijke onderdompeling in water. Dankzij de onafhankelijke Christie- en Matilda-ophanging overwint hij moeiteloos obstakels tot 18 cm en hellingen tot 30 graden, terwijl hij een indrukwekkend laadvermogen van 120 kg kan dragen.
| DOELGROEP |
Universiteiten en Robotica-onderzoekers (Academia)
Waarom: De Bunker Pro biedt volledige integratie met ROS/ROS2 en opensource-SDK's. Onderzoekers hoeven niet vanaf nul een hardware-onderstel te bouwen, maar kunnen zich direct richten op het programmeren van autonome navigatie (SLAM), kunstmatige intelligentie (AI) en computervisie. Bovendien overleeft de robot tests op ruw terrein buiten het laboratorium.
Inspectie- en Beveiligingsbedrijven
Waarom: Dankzij de IP67-rating en rupsbanden kan de robot patrouilleren of inspecties uitvoeren in extreme omgevingen waar wielrobots vastlopen, zoals modderige bouwterreinen, zonneparken, pijpleidingen (kokerduikers) en chemische zones. Door de montage-rails (T-slots) kunnen eenvoudig warmtebeeldcamera's of gassensoren worden geplaatst.
Defensie, Reddingsdiensten & EOD (Explosievenopruimingsdienst)
Waarom: De robot kan ingezet worden voor verkenning in gevaarlijke of toxische gebieden, het opsporen van mijnen of het transporteren van medische hulpmiddelen. Het sterke anti-collisie ontwerp en de mogelijkheid om om zijn eigen as te draaien (spot rotation) maken hem uiterst wendbaar in nauwe, puinrijke rampgebieden.
Landbouw- en Civiele engineeringbedrijven
Waarom: Met een laadcapaciteit van 120 kg fungeert de robot als een autonome 'mulebot' die zware gereedschappen, geoogst materiaal of meetapparatuur over onverharde, zachte en steile ondergronden kan vervoeren.
| VIDEO |
| TECHNISCHE GEGEVENS |
Algemene & Mechanische Eigenschappen
Afmetingen (L x B x H): 1064 x 845 x 473 mm (Bunker Pro 1.0) / 1080 x 785 x 470 mm (Bunker Pro 2.0).
Eigen gewicht (leeg): Afhankelijk van de configuratie/batterijoptie tussen 150 kg en 225 kg.
Spoorbreedte rupsband: 150 mm.
Bodemvrijheid (Ground Clearance): Minimaal 120 mm.
Type ophanging: Geavanceerd onafhankelijk Christie-ophangsysteem gecombineerd met een Matilda-balanssysteem en versterkte schokdempers.
Chassis-uitbreiding: Uitgerust met aluminium T-slot rails bovenop voor een eenvoudige mechanische montage van sensoren, robotarmen en behuizingen.
Prestaties & Terreinvaardigheid
Laadvermogen (Payload): Maximaal 120 kg.
Maximale snelheid: 1,5 m/s (ongeveer 5,4 km/u).
Maximale hellingshoek: Tot 30° (onbelast).
Maximale obstakel-/barrièrehoogte: Kan hindernissen en traptreden tot 180 mm overbruggen.
Draaicirkel: 0 meter (ondersteunt in-situ / spot rotation door de rupsbanden in tegenovergestelde richting aan te sturen).
Sturingsvorm: Differentieel rupsbandsturing (Track differential steering).
Remsysteem: Geïntegreerde servo-remmen.
Aandrijving & Voeding
Motoren: 2 × krachtige borstelloze (brushless) AC servo-motoren van 1500W tot 1800W per stuk (afhankelijk van de modelrevisie).
Max. Koppel: 144 Nm.
Batterijopties: Standaard: 48V / 60Ah Lithium accu. Heavy-duty upgrade (Pro 2.0): 72V / 50Ah of 60Ah LiFePO4 (Lithium-ijzerfosfaat) accu.
Externe stroomoutput: Biedt een externe voedingsbron voor eigen hardware tot 72V / 20A.
Gebruikstijd (Runtime): Tussen de 2,5 en 3,5 uur (afhankelijk van de belading en het type ondergrond).
Laadtijd: Ongeveer 4 tot 4,5 uur via een onafhankelijke 220V lader.
Elektronica, Communicatie & Besturing
Beschermingsklasse: IP67 (volledig stofdicht en bestand tegen tijdelijke onderdompeling in water).
Bedrijfstemperatuur: -20°C tot +60°C.
Communicatie-interfaces: CAN-bus protocol (voor directe drive-by-wire commando's) en seriële poorten.
Besturingsmodi:
Handmatig via een meegeleverde RC-afstandsbediening (FS zender).
Autonoom/Geprogrammeerd via CAN-bus commando's vanaf een ingebouwde computer (IPC).
Software-ondersteuning: Volledige opensource SDK, officiële pakketten en compatibiliteit met ROS en ROS2 voor SLAM-navigatie en simulatie (zoals in Gazebo).
Feedback sensoren: Geïntegreerde wiel-encoders voor nauwkeurige snelheids- en positieterugkoppeling (odometrie).
| PRODUCENT |
| DEZE ROBOT FINANCIEREN? |
| DEZE ROBOT HUREN? |
| DEZE ROBOT LEASEN? |
| DEZE ROBOT VERZEKEREN? |