LIMX - OIL - EDUCATIEF
€82.560,00
Excl. BTW: €68.231,41
Omschrijving
| ALGEMEEN |
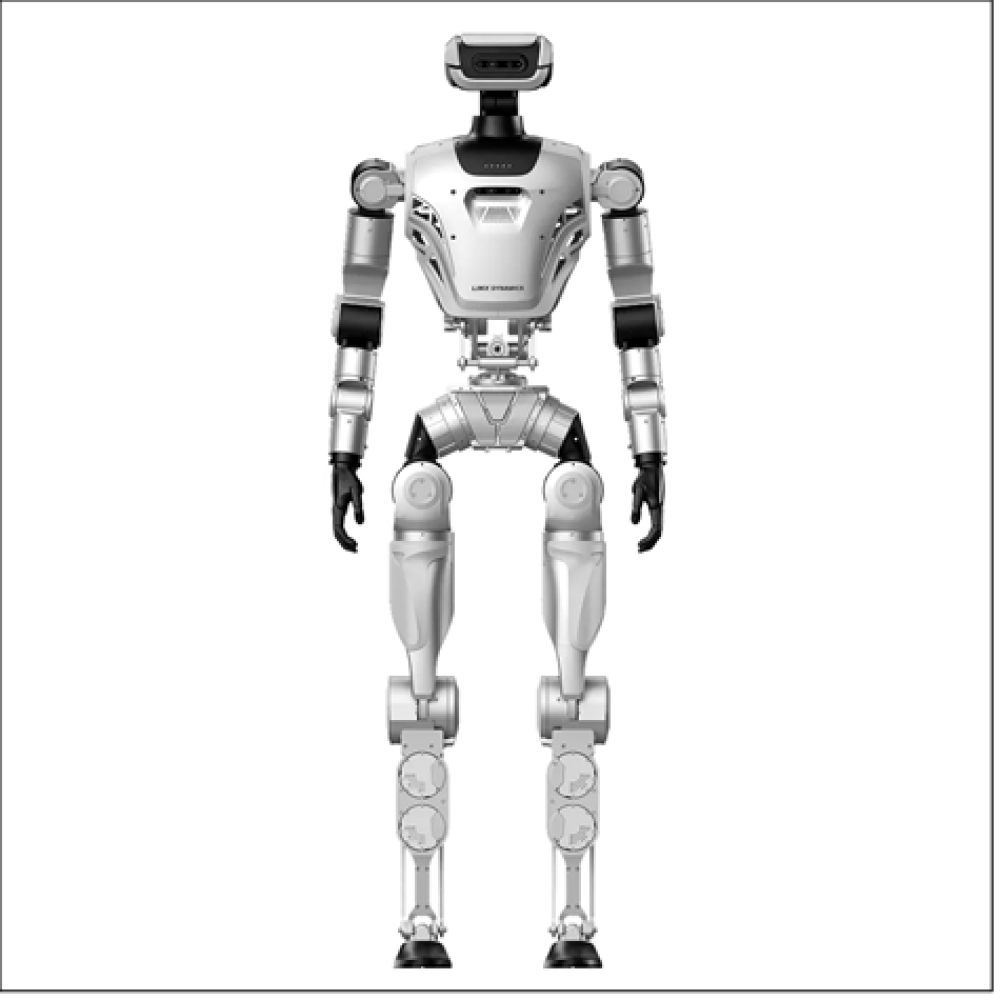
LimX Dynamics Oli EDU is een humanoïde robot op ware grootte (165 cm hoog) die specifiek is ontworpen als een flexibel en open platform voor onderwijs, onderzoek en de ontwikkeling van kunstmatige intelligentie (Embodied AI). De robot beschikt over minstens 31 vrijheidsgraden (DoF) om vloeiende, mensachtige bewegingen na te bootsen.
| DOELGROEP |
Universiteiten en Hogescholen (Academisch Onderwijs)
De robot is een perfecte hardware-basis voor studenten robotica en mechatronica. Dankzij de open-source ondersteuning en integratie met simulatiesoftware zoals NVIDIA Isaac Sim, MuJoCo en Gazebo, kunnen studenten theoretische modellen direct in de praktijk testen (Sim2Real).
AI- en Robotica-onderzoekers (R&D)
Onderzoekers die werken aan Embodied AI (AI die fysiek reageert op de wereld) kunnen de Oli EDU gebruiken voor het ontwikkelen van geavanceerde bewegings- en algoritmetrainingen. Het systeem biedt zowel high-level als low-level controle-interfaces en ondersteunt Python SDK's, waardoor diepgaande programmering van motoriek en sensoriek mogelijk is.
Ontwikkelaars van industriële applicaties en software
Door het modulaire ontwerp en de aanwezigheid van diverse elektrische interfaces kunnen ontwikkelaars eenvoudig eigen sensoren, grijpers of grijparmen (end-effectors) toevoegen. Dit maakt het platform ideaal om prototypes te bouwen voor specifieke taken (bijvoorbeeld zorgtaken of logistieke handelingen).
Tech-laboratoria en demonstratiecentra
Dankzij de ingebouwde tweetalige spraakmodule (Engels/Chinees) en de menselijke uitstraling is de robot uitstekend inzetbaar voor interactieve applicaties en publieke demonstraties om de toekomst van humanoïde robotica te tonen.
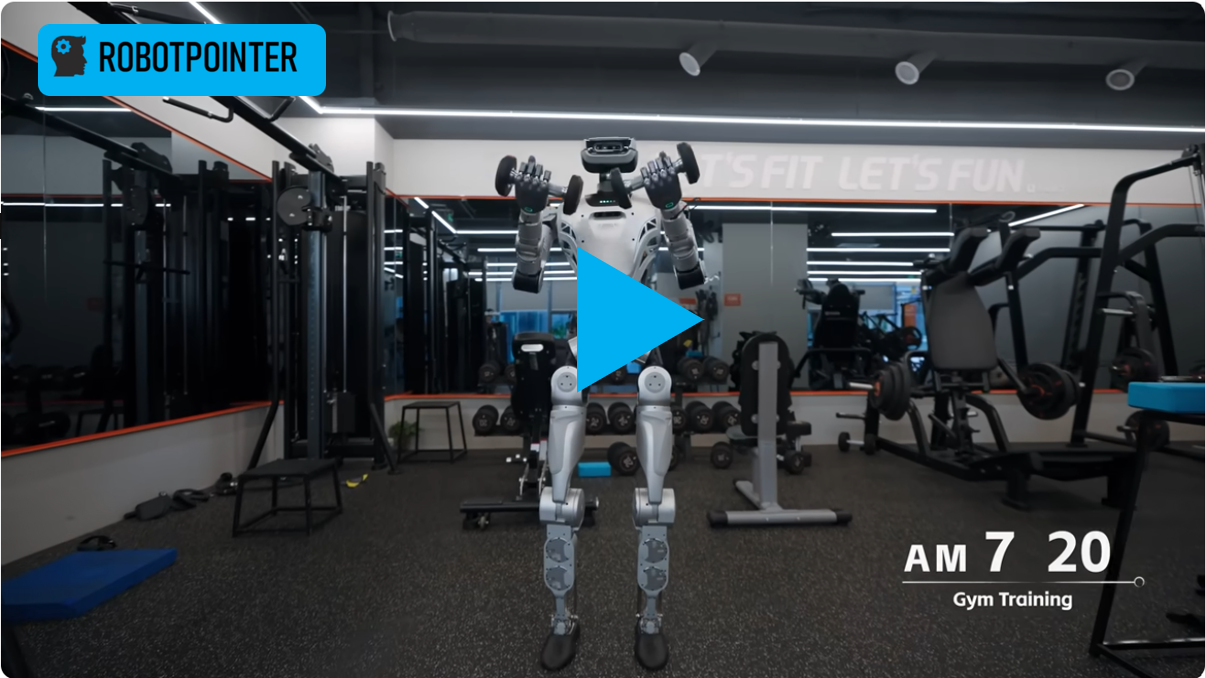
| VIDEO |
| TECHNISCHE GEGEVENS |
Fysieke Eigenschappen & Frame
Hoogte: 165 cm
Gewicht: ≤ 55 kg (inclusief batterij)
Schouderbreedte: 55 cm
Armlengte: 70 cm
Materiaal: Aluminium- en titaniumlegeringen van ruimtevaartkwaliteit met een schokabsorberende buitenkant voor extra valbestendigheid.
Kinematica & Beweging
Vrijheidsgraden (Degrees of Freedom): 33 DoF in totaal (sommige documentatie spreekt van 31 DoF exclusief de end effectors).
Armen: 2x 7 DoF
Benen: 2x 6 DoF
Taille/Heup: 3 DoF
Nek/Hoofd: 2 DoF
Maximale snelheid: 5 km/u
Maximaal koppel (gewrichten): 150 N·m
Draagvermogen (Payload): Tot 3 kg per arm
Standaard End-Effectors: Parallelle tweevingergrijper of niet-functionele hand (optioneel uit te breiden naar een geavanceerde vijfvingerige hand).
Rekenkracht & Sensoren
Processor (Bewegingsbesturing): Rockchip RK3588 SoC (8 GB RAM / 64 GB opslag). Opmerking: Uitvoeringen zoals de Super-variant bevatten daarnaast een NVIDIA Orin NX voor zware AI/visie-berekeningen.
Sensoren (Perceptie):
Ingebouwde, zelfontwikkelde 6-assige IMU
RealSense D435i dieptecamera's (gemonteerd op zowel het hoofd als de borst)
Externe interfaces: Uitbreidbaar met extra sensoren zoals LiDAR via ingebouwde USB 3.0/3.2, USB Type-C en Gigabit Ethernet (RJ45) poorten.
Energie & Connectiviteit
Batterijcapaciteit: 9.500 mAh (Slide-out / hot-swappable ontwerp)
Batterijduur:
Ongeveer 1,5 uur bij actief gebruik
Draadloze verbindingen: Wi-Fi 6, Bluetooth 5.4 en 5G-ondersteuning.
Software & Simulatie
API-toegang: Zowel low-level (directe controle over motoren/gewrichten) als high-level (bewegingsbibliotheken en SDK's).
Programmeertalen: Volledige Python-ondersteuning.
Simulatie-integratie: Volledig compatibel met NVIDIA Isaac Sim, MuJoCo en Gazebo voor Sim2Real-ontwikkeling.
| DEZE ROBOT KOPEN? |