SLAMTEC - PHOEBUS - MET LIFT
€18.890,00
Excl. BTW: €15.611,57
Omschrijving
| ALGEMEEN |
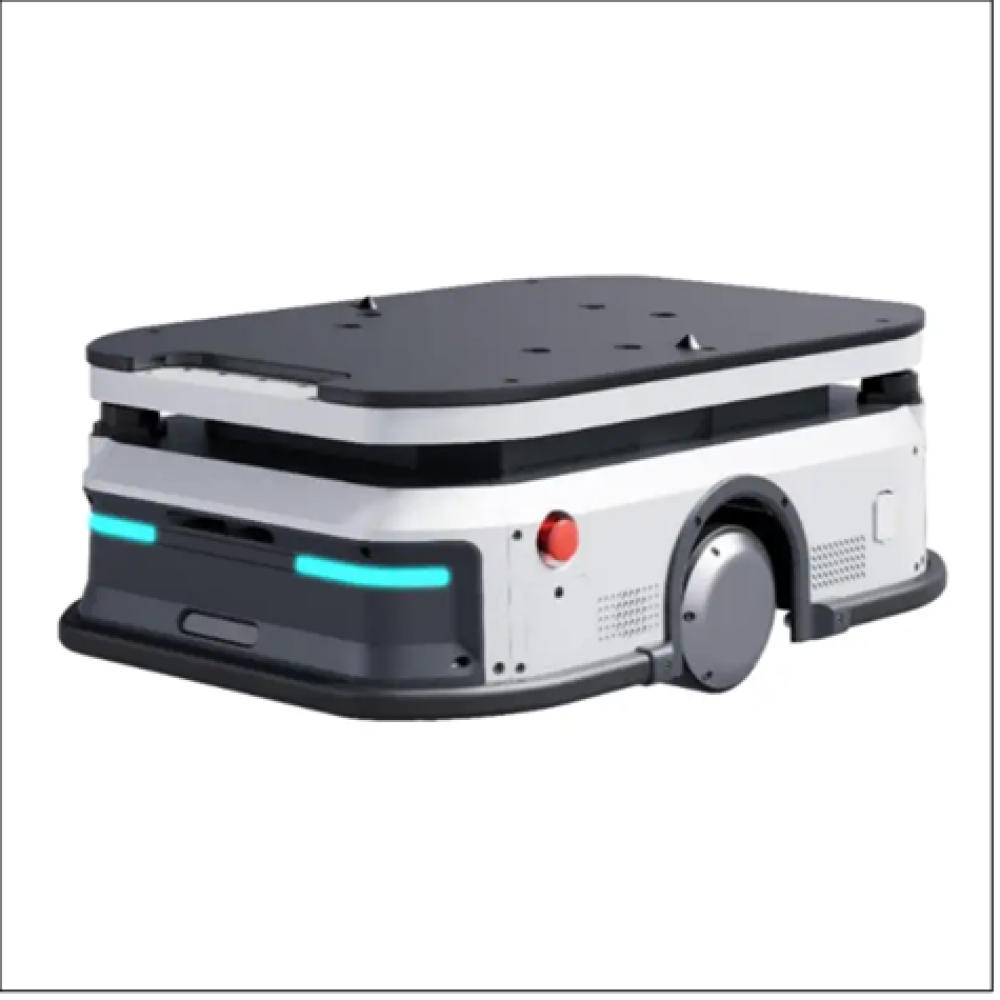
De SLAMTEC Phoebus P350 is een compact, schaalbaar en open mobiel robotplatform (chassis) ontworpen voor autonoom vervoer in binnenruimtes. Beschikt over een geïntegreerd hefmechanisme dat lasten of rekken tot 60 mm kan optreden en neerlaten in ongeveer 4 seconden, waardoor handmatig laden en lossen overbodig wordt.
| DOELGROEP |
Kleine en middelgrote productiebedrijven / fabrieken
De robot automatiseert repetitief intern transport (zoals het aanleveren van onderdelen bij productielijnen of het weghalen van eindproducten), wat de operationele efficiëntie verhoogt en handwerk vermindert.
Logistieke en e-commerce magazijnen
Dankzij de liftfunctie kan de robot zelfstandig onder verrijdbare stellingen of karren rijden, deze optillen en naar een andere locatie brengen zonder menselijke tussenkomst.
Robotica-ontwikkelaars en systeemintegratoren
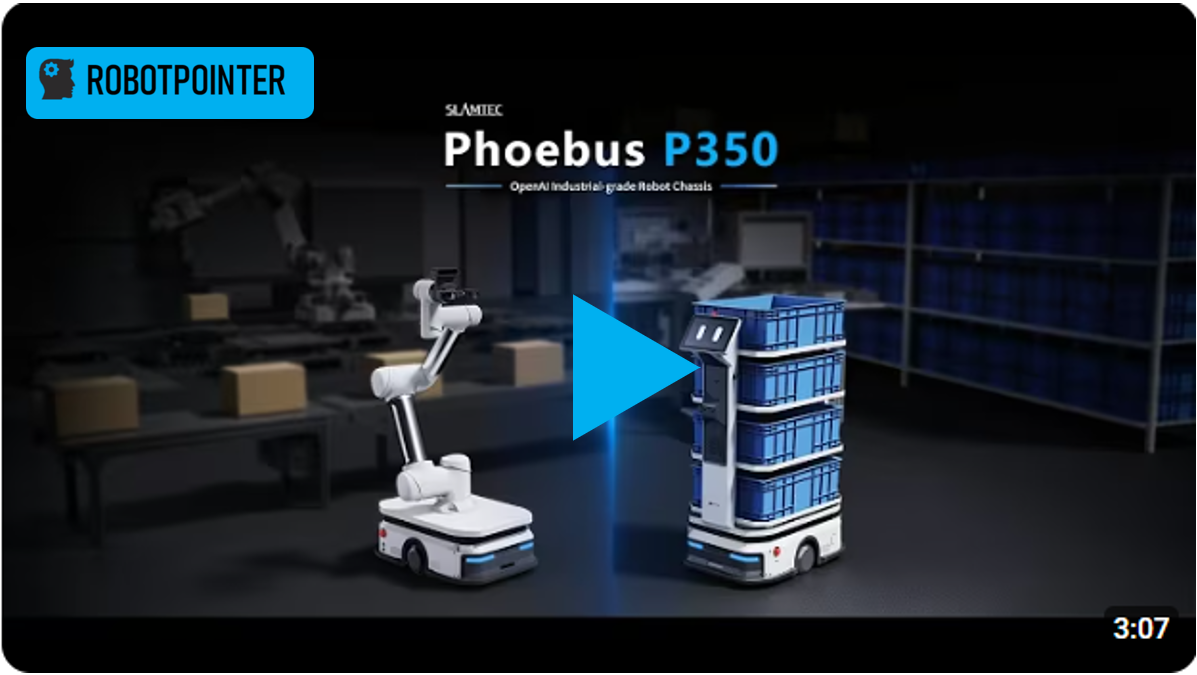
Het platform heeft een open architectuur met ondersteuning voor ROS/ROS2 en een volwassen software-SDK, waardoor het gemakkelijk is om eigen bedrijfslogica of bovenbouwstructuren toe te voegen.
| VIDEO |
| TECHNISCHE GEGEVENS |
Basisparameters & Afmetingen
Afmetingen behuizing: 780 × 506 × 270 mm
Eigen gewicht: ≤ 105 kg (inclusief het hefmechanisme)
Maximaal laadvermogen: 300 kg (aanbevolen nominale werklast is ~250 kg)
Minimale gangpadbreedte: Kan manoeuvreren in smalle gangen vanaf 60 cm breed
Liftmodule & Prestaties
Maximale hefhoogte: 60 mm
Minimale heftijd: ca. 4 seconden
Maximale snelheid: 1,2 m/s (bij volledige belading)
Klimvermogen: Helling tot 10°
Drempelwaarde (obstakels): Kan verticale obstakels tot ca. 2 cm en horizontale sleuven tot 6 cm overbruggen
Navigatie & Sensoren (360° detectie)
LiDAR: 2 × RPLIDAR S3E laserscanners (diagonaal geplaatst voor volledige dekking), met een bereik tot 40 meter
Dieptecamera: 1 standaard ingebouwde dieptecamera (horizontaal gezichtsveld van 75°, verticaal 51°, detectiebereik 0,3 tot 3,5 meter)
Aanvullende sensoren: Uitgerust met een sensor voor klifdetectie (laagte-radar) en 2 industriële touch-bumpers aan de randen voor fysieke veiligheid. Optioneel uit te breiden met een front RGB-camera en VSLAM-module.
Positioneringsnauwkeurigheid: Navigatie naar een specifiek punt tot < ±40 mm nauwkeurig. De uiteindelijke positioneringsnauwkeurigheid bij het laden/lossen is < ±10 mm.
Connectiviteit & Software
Communicatie: Gigabit Ethernet (RJ45) en Dual-band Wi-Fi (2.4 / 5 GHz)
Software-ondersteuning: Open architectuur met volledige compatibiliteit voor ROS / ROS2, voorzien van een uitgebreide SDK en ondersteuning voor de SLAMTEC RoboStudio devops-omgeving.
Batterij
Gebruiksduur (Batterijduur)
Maximale gebruiksduur (onbelast): Tot 12 uur.
Gemiddelde gebruiksduur (typisch industrieel gebruik met lading): Ongeveer 4,5 tot 6 uur.
Laadtijd snelkoppeling (30% naar 80%): Binnen 2 uur.
Volledige laadtijd (0% naar 100%): Ongeveer 3 tot 4 uur.
Pluspunt: Ondersteunt automatisch terugkeren naar het laadstation wanneer de batterij bijna leeg is.
| DEZE ROBOT KOPEN? |
| DEZE ROBOT FINANCIEREN? |
| DEZE ROBOT HUREN? |
| DEZE ROBOT LEASEN? |
| DEZE ROBOT VERZEKEREN? |