UBTECH - WALKER X - COMMERCIEEL
€0,00
Excl. BTW: €0,00
Omschrijving
| ALGEMEEN |
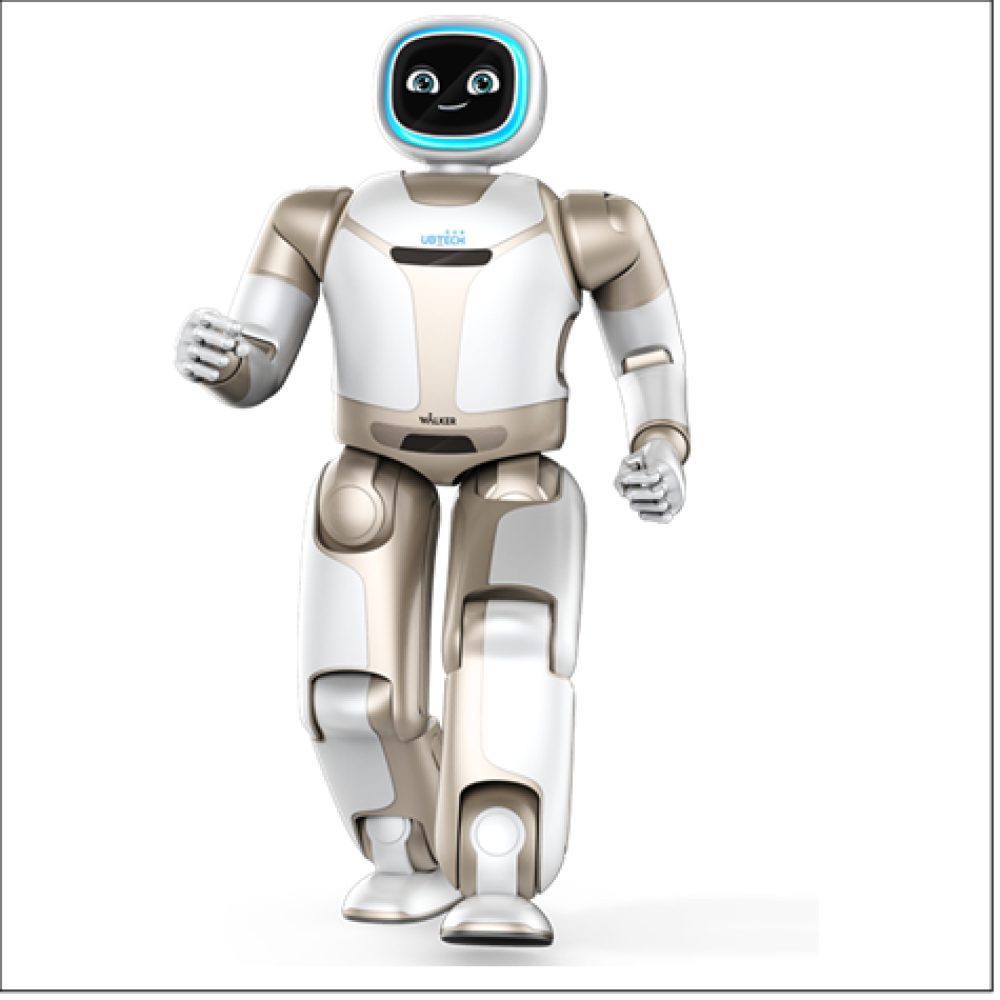
UBTECH Walker X is een geavanceerde, tweebenige (humanoïde) servicerobot ontwikkeld door UBTECH Robotics. De robot is specifiek ontworpen om te functioneren in menselijke omgevingen, zoals kantoren, huishoudens en commerciële ruimtes. Met een hoogte van 130 cm, een gewicht van 63 kg en 41 servogewrichten combineert de Walker X menselijke wendbaarheid met AI-gestuurde autonomie.
| DOELGROEP |
Universiteiten, AI-Labs en Onderzoeksinstellingen
De Walker X draait op open-source platformen (zoals ROS/Ubuntu). Dit maakt het een ideaal, kant-en-klaar platform voor onderzoek naar computervisie, autonome navigatie, bewegingscontrole en mens-robotinteractie (HRI). Wetenschappers hoeven de hardware niet zelf te bouwen en kunnen direct diepgaande AI-software testen.
Commerciële Dienstverlening (Smart Services & Hospitality)
Door zijn sociale vaardigheden, spraaksynthese en representatieve uiterlijk is de robot perfect inzetbaar als high-tech receptionist, gids in showrooms, of interactieve assistent in hotels en bedrijfspanden. Hij kan gasten verwelkomen, informatie verstrekken en lichte objecten dragen.
Smart Factories & Logistieke Centra (Pilots)
Waarom: Hoewel UBTECH voor zware industriële assemblage specifiek de Walker S-serie heeft uitgebracht, wordt de Walker X in smart factories gebruikt voor lichtere toepassingen. Denk hierbij aan het autonoom sorteren van componenten (SPS), kwaliteits- en verouderingstests en het transporteren van lichte materialen tussen afdelingen.
| VIDEO |
| TECHNISCHE EIGENSCHAPPEN |
Fysieke Eigenschappen & Snelheid
Hoogte: Exact 1300 mm (130 cm).
Gewicht: 63 kg (inclusief de batterij).
Kleur: Wit.
Maximale loopsnelheid: 3 km/h.
Terreinvaardigheid: Zelfregulerende stabiliteit op tegels, dik tapijt, gras en grind.
Vrijheidsgraden (Degrees of Freedom) & Actuators
Totaal aantal gewrichten: 41 DoF.
Benen: 12 DoF (6 per been).
Armen: 14 DoF (7 per arm).
Handen: 12 DoF (6 per hand).
Nek: 3 DoF.]
Servo Joint Torque: Krachtige gewrichten met een koppelbereik van 4.5 Nm tot 200 Nm.
Kracht & Manipulatie
Handen: Mensachtige, krachtgestuurde (force-controlled) handen voor delicate objecten.
Draagkracht (Payload): Maximaal 10 kg in totaal.
Draagkracht tijdens het lopen: 3 kg per hand.
Armbereik: Een armspanwijdte van 600 mm (60 cm) met 1,5 kg draagkracht per uitgestrekte arm. Sensoren & Navigatie
Visie-systeem: Geavanceerd "vier-ogig" systeem met dual RGB-D dieptesensoren.
Navigatietechnologie: Ingebouwde LiDAR, IMU-sensoren en tactiele sensoren.
Algoritme: U-SLAM (Visual 3D SLAM) en 2.5D obstakelvermijding voor dynamische ruimtes.
Interactie & Hardware-architectuur
Gezichtsscherm: 160° omhullend 4.6K HD flexibel gebogen dual-scherm voor het tonen van meer dan 28 emoties.
Spraak- en audio: Multidirectionele microfoon-array met gelijktijdige spraak- en gezichtsherkenning.
Voeding & Besturing
Accu: Verwisselbare Lithium-batterij (54.6 V / 10 Ah / 3.6 kg).
Gebruiksduur: Ongeveer 2 uur actieve runtime per acculading (opladen duurt tevens ca. 2 uur).
Software-architectuur: Draait op het ROSA framework.
Besturingssystemen: Ubuntu + Linux RT Preempt + Android; volledig compatibel met ROS.
Simulatieplatform: Webots en URDF+Gazebo.
| DEZE ROBOT KOPEN? |
| DEZE ROBOT FINANCIEREN? |
| DEZE ROBOT HUREN? |
| DEZE ROBOT LEASEN? |
| DEZE ROBOT VERZEKEREN? |